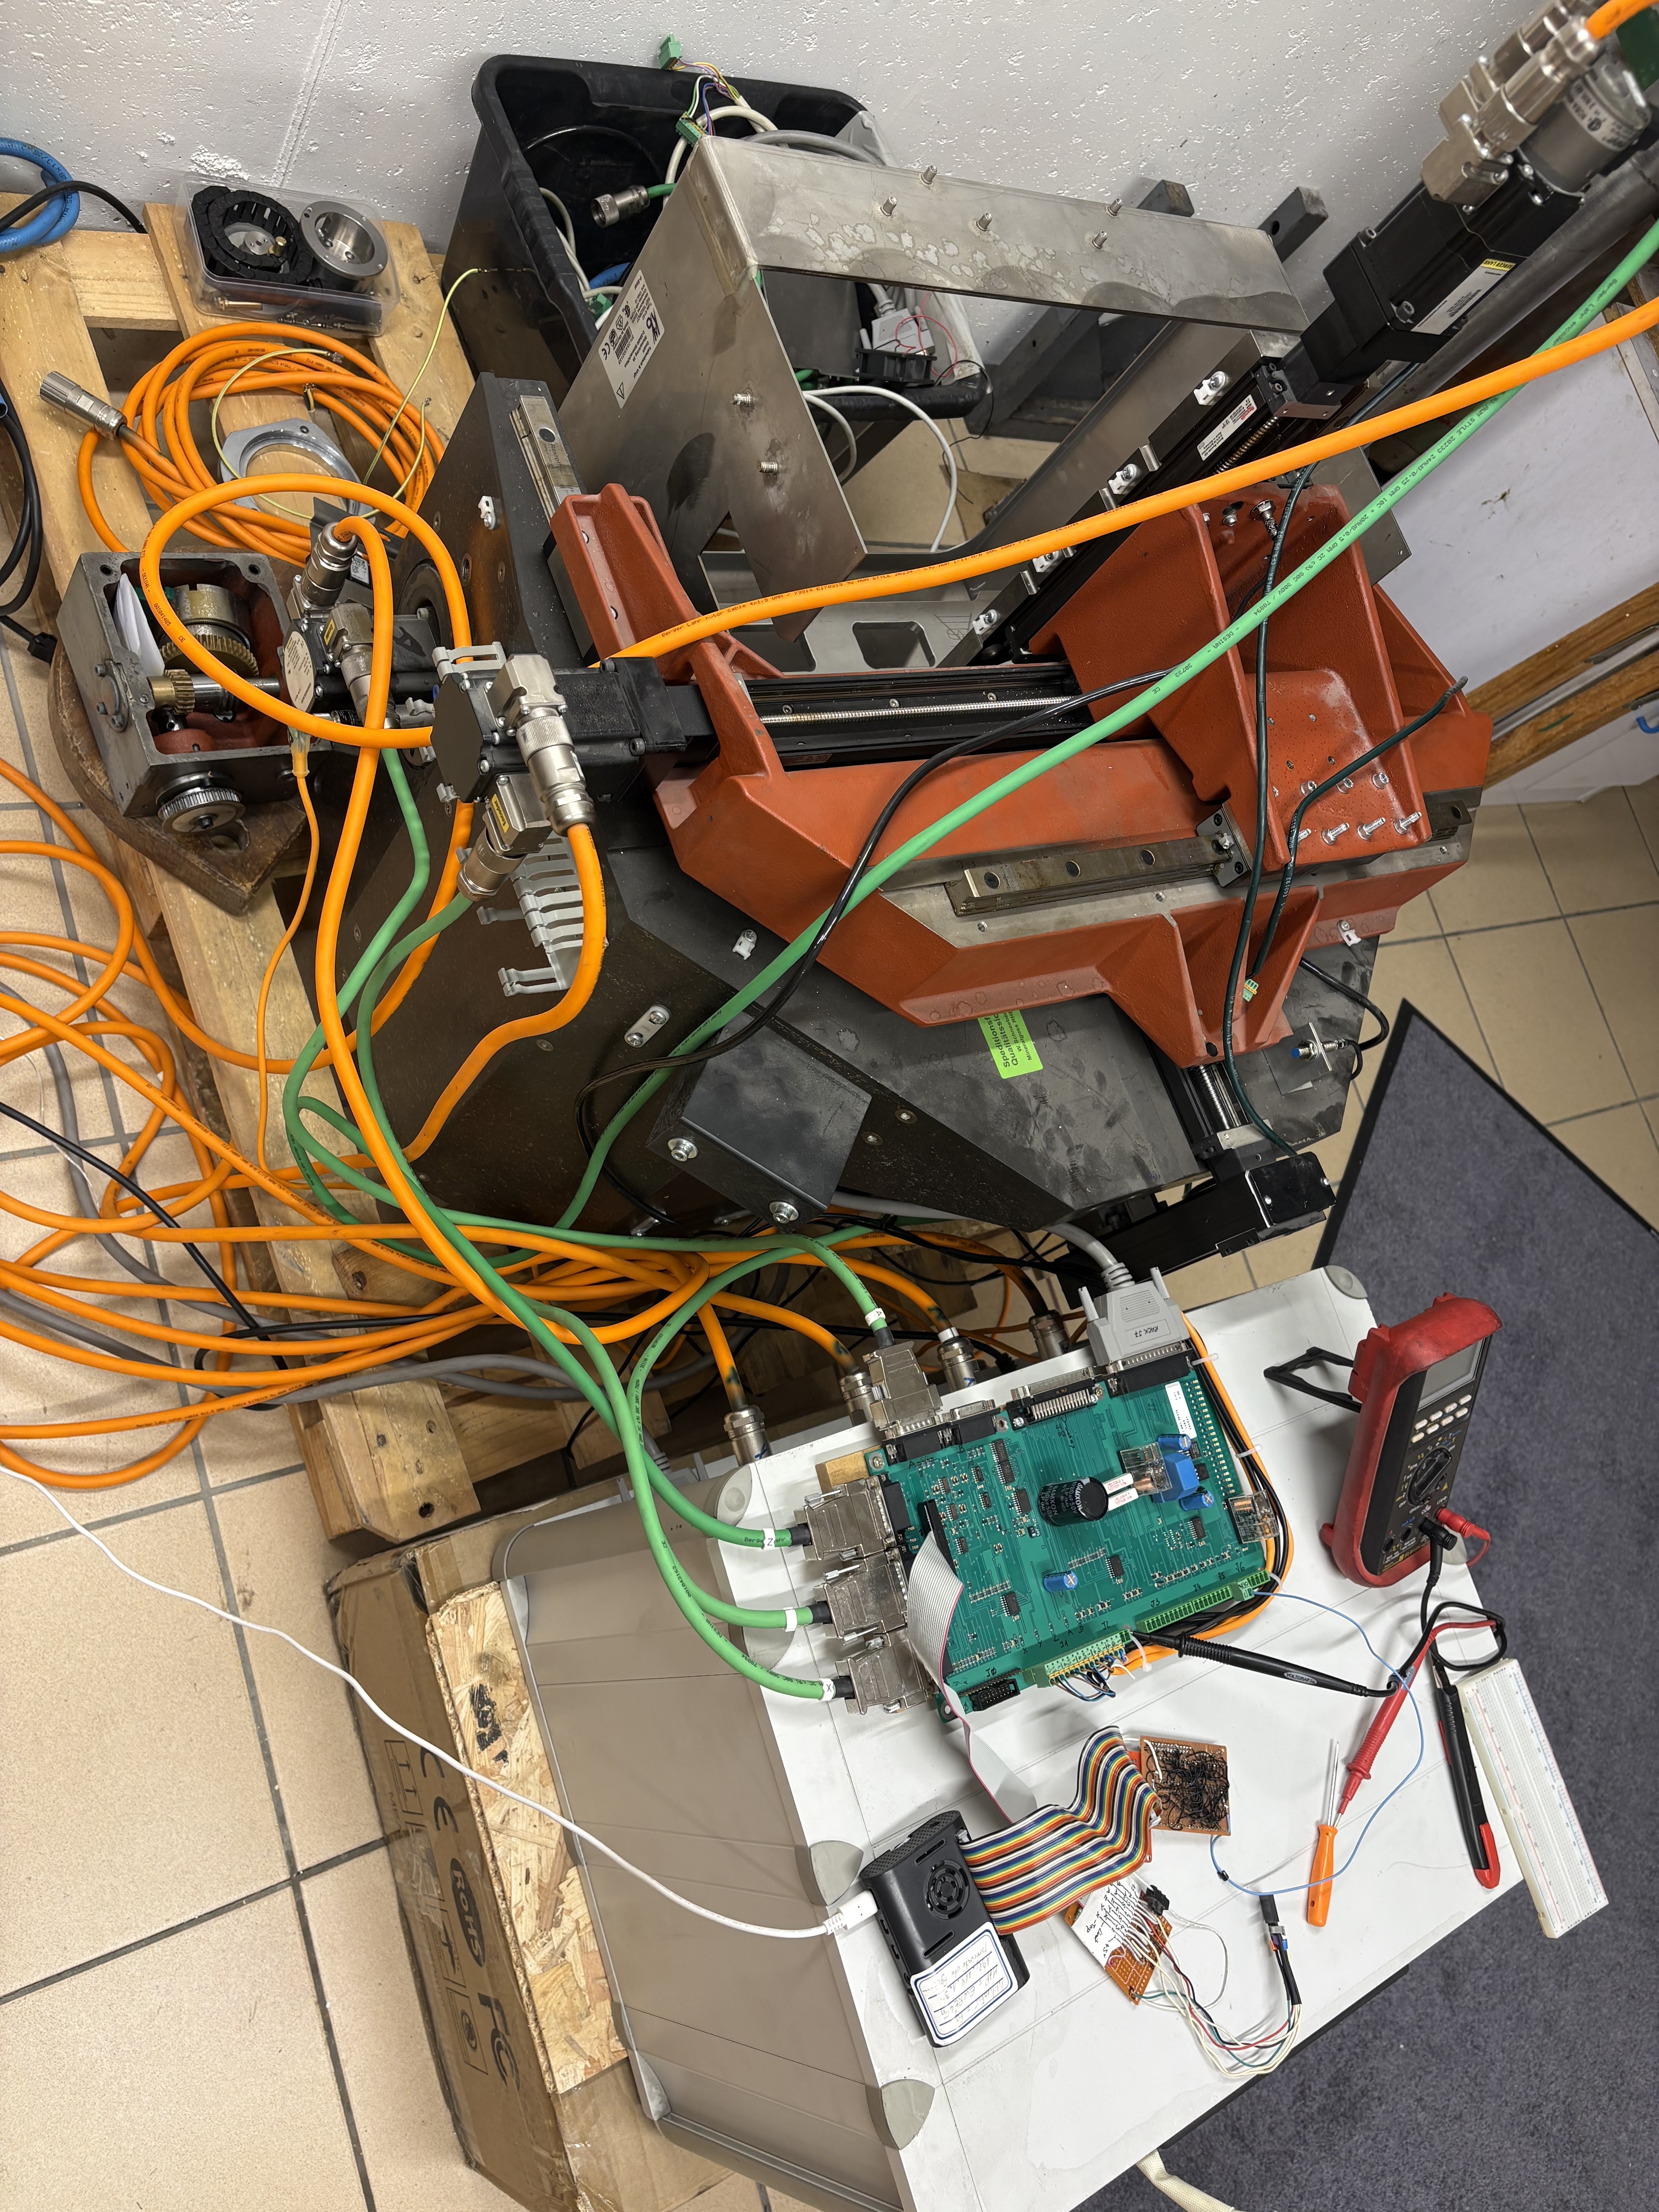
Une fraiseuse 5 axes récupérée avant mise à la casse.
La mécanique est top !
Matériel allemand « pro »: Guidages, vis, glissières Rexroth
Motorisation Berger Lahr : moteurs 80V ! Codeurs intégrés
Électronique de puissance Alim pro rack 19’´
Cartes drivers d’axes Berger Lahr
Capteurs Fin de Course magnétiques
Câblages d’origines blindés avec connecteurs
Phase 1 _ modification rack alim pour éliminer les asservissements de l’alim au logiciel initial pilotant la machine.
Phase 2_ démontage rack drivers et repérage des signaux sur le circuit « fond de bac » pour les 5 cartes.
Phase 3_ raccordement driver axe X sur Arduino avec programme de test « commande driver »
Ça fonctionne !
Phase 4_ à réaliser :
câblage des 4 axes X Y Z A sur connecteur de sortie du rack 19’´ et test avec programme Arduino sur les 4 axes raccordés sur la machine.
Le 5e axe sera mis de côté pour l’instant Phase 5_ à suivre : essai sur RPI 4 avec Linux CNC installé. RPI géré en direct sur le GPIO. pas d’interface. (Sinon un convertisseur 3,3 - 5V)
Génialissime, petit reftrofit de la partie pilotage en gardant la robustesse (et probable fiabilité) de la partie puissance d’époque, ça peut donner un super outil !
Rien que les grosses prises « Souriau » ça donne une idée du niveau de qualité globale du produit.
Pour piloter Linuxcnc avec un Pi , il vaudra mieux faire ca avec une carte mesa pour deleguer la generation des pas a une carte qui sait faire, le pi faisant le reste. Le pi pour du temps reel, je n’y crois pas trop.
LinuxCNC 2.9.8 Raspberry Pi 4/5 OS based on Debian Trixie
Raspberry Pi 4/5 SD Card Image] (MD5SUM 705b7f3c2f7b385f6cb094d05e01070e) Complete SD Card image for the Raspberry Pi 4/5 (It is not recommended to run LinuxCNC on the Pi3 or earlier) “Uspace” version compatible with Mesa Ethernet and SPI interface boards. The base install uses 6.5GB, but 16GB minimum SD card capacity is recommended.
The .zip file is directly readable by the Raspberry Pi imager application A setup wizard will run on startup to configure username, password, WiFi etc.
More information on downloading and installing is in the LinuxCNC Documents
Bon, ça a bien commencé mais ça n’a pas duré
J’avais envisagé de travailler, dans un premier temps avec le RPI direct, sans carte spéciale. Juste pour voir comment se comporte la machine et sans investir dans une carte MESA ou autre.
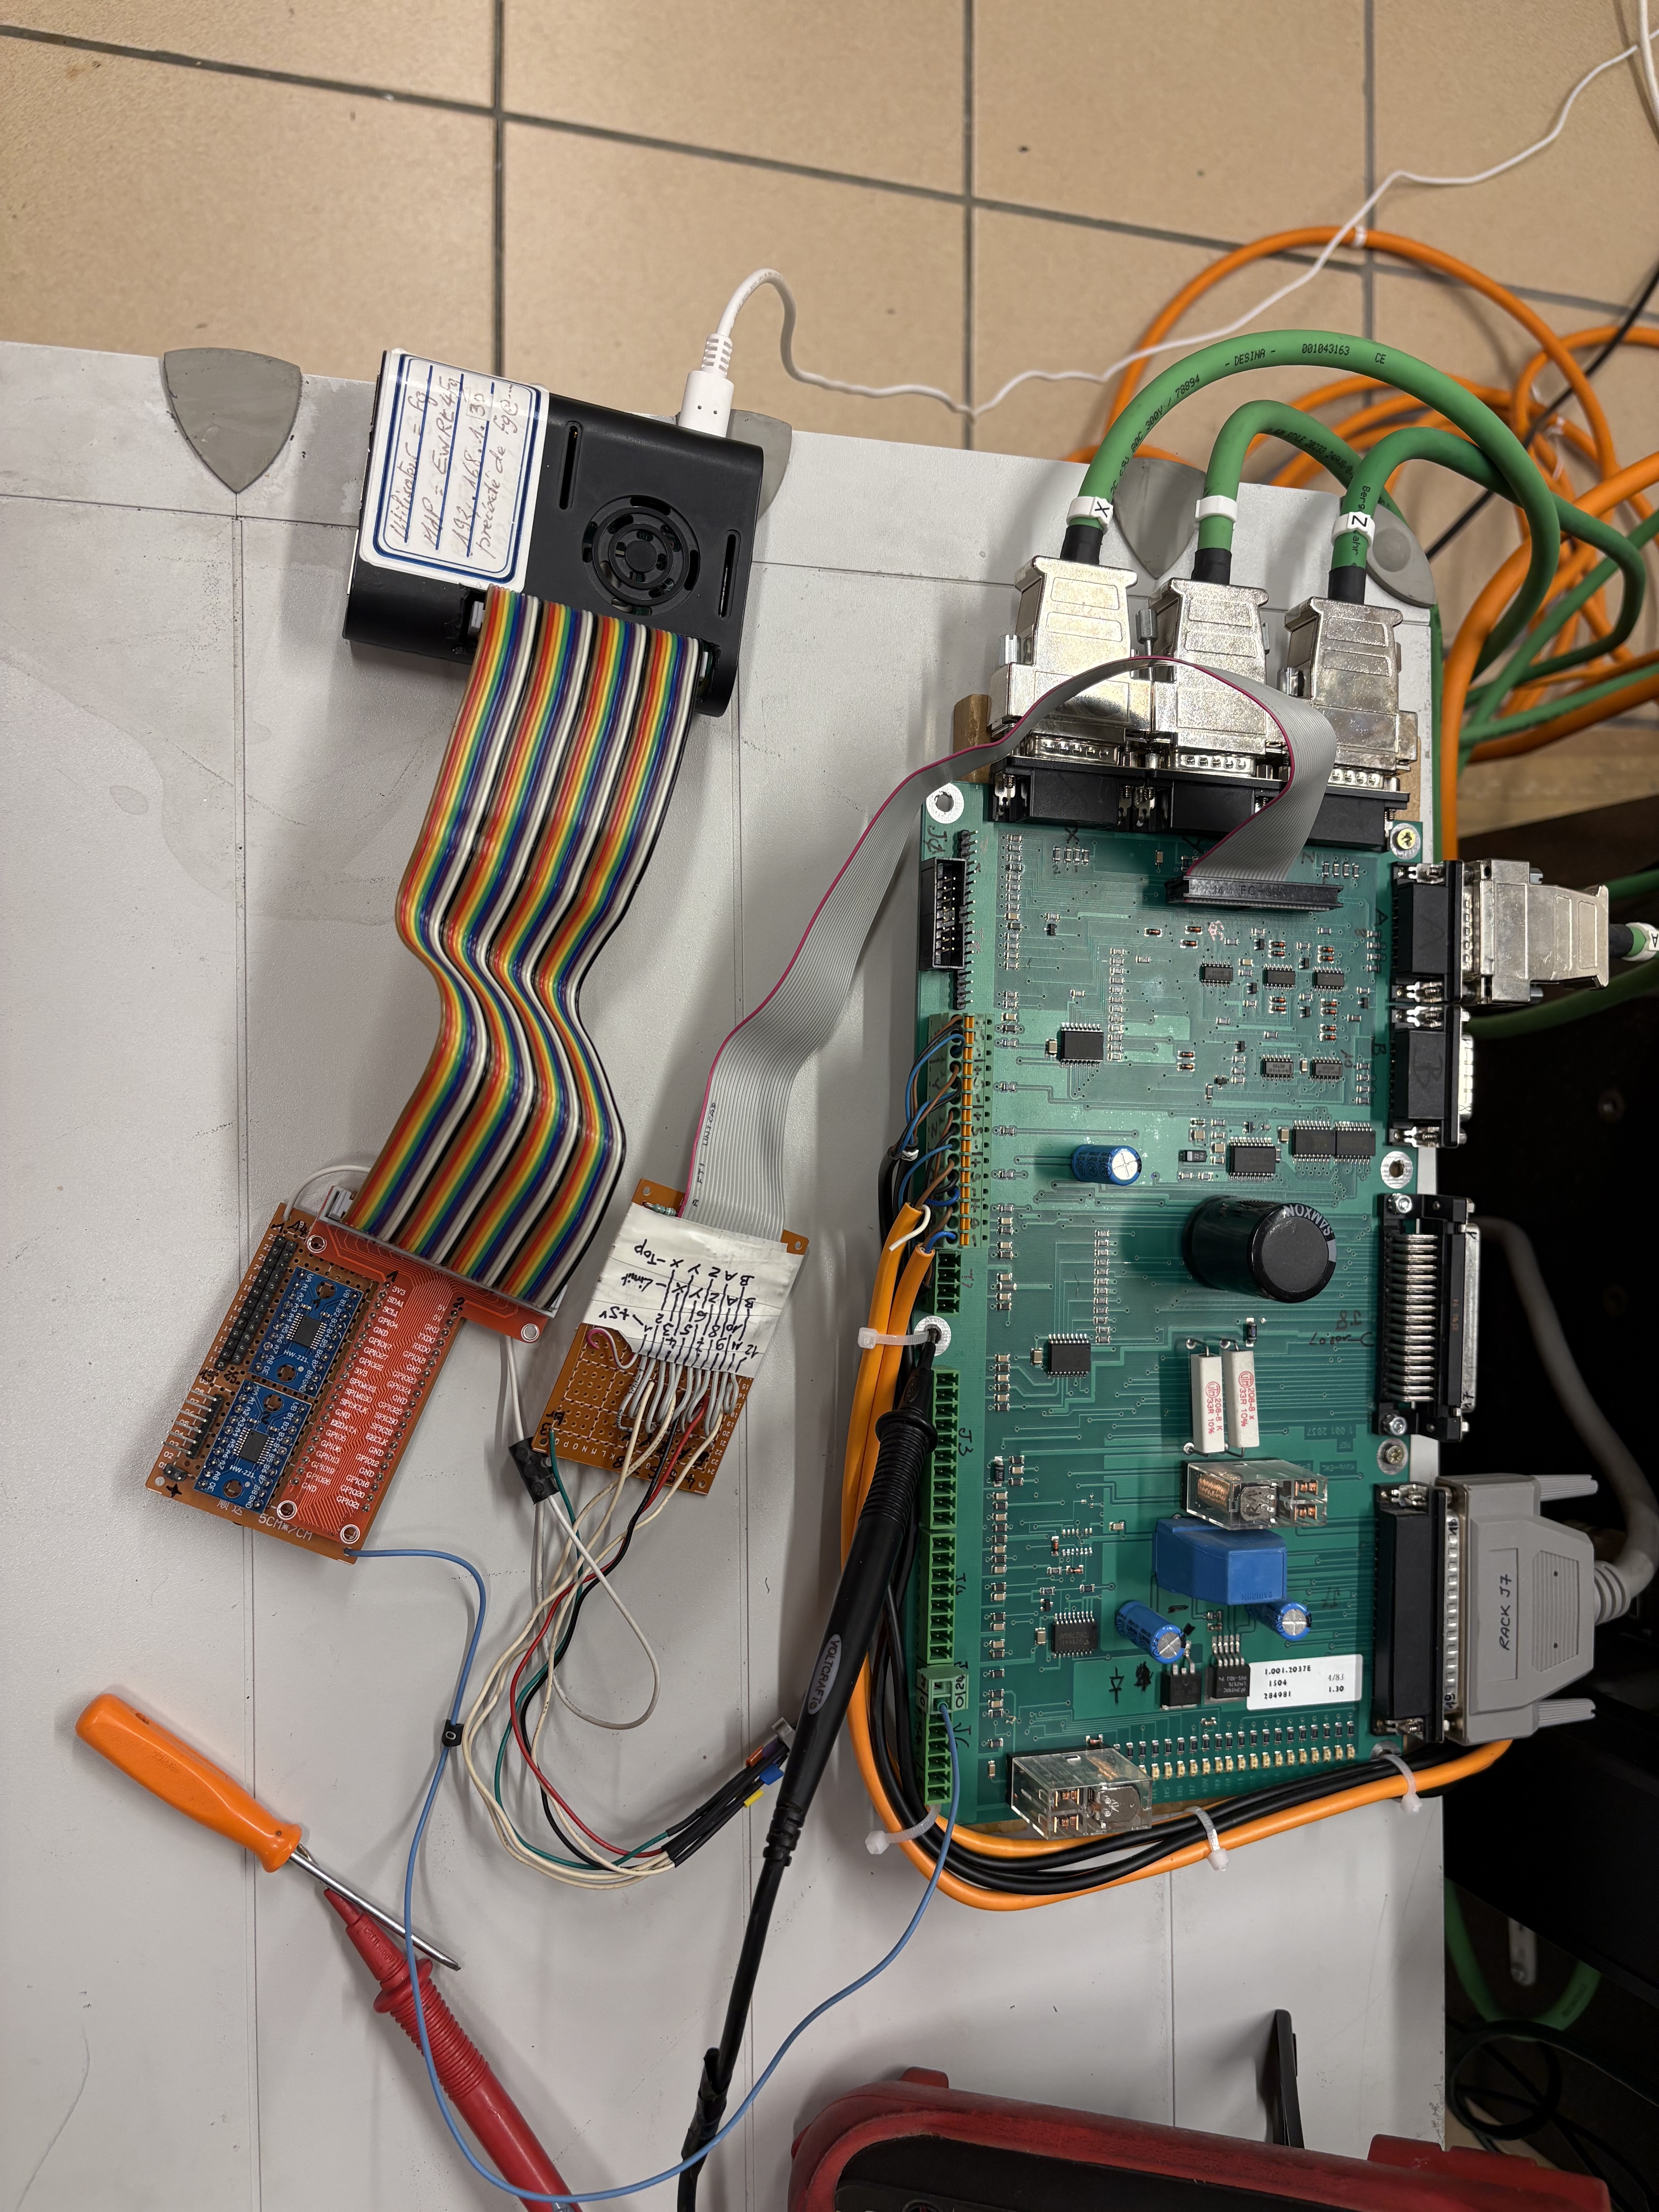
J’ai donc commandé des modules de conversion de tension. 3,3 - 5V / 5 - 3,3V pour être compatible entre le RPI et les infos échangées avec la machine :
FdC limites d’axes et tops moteurs en entrée
Infos Dir et steps moteurs en sortie
Les modules fonctionnent bien car je les ai testés avant de réaliser la carte interface.
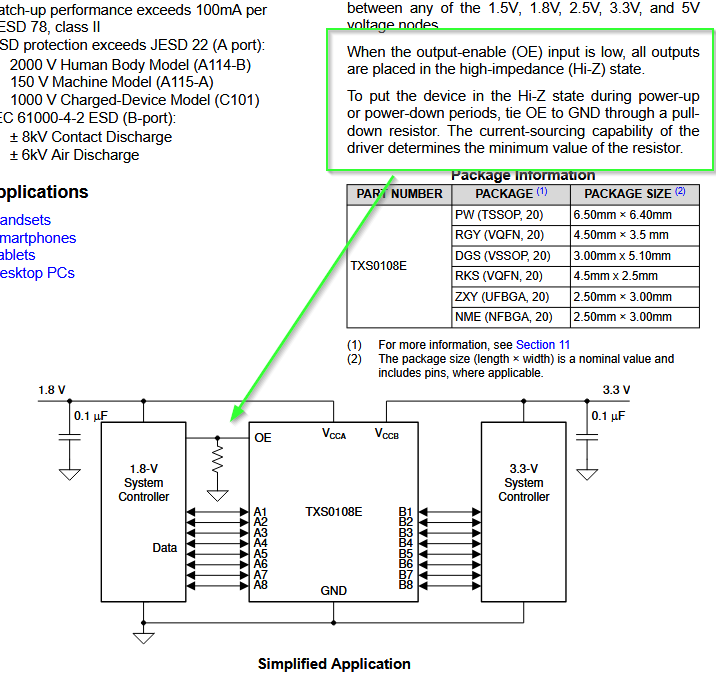
Ce sont des modules conçus à partir du TXS0108, un convertisseur 8 bits bidirectionnel automatique. Il détecte automatiquement le sens de la conversion à réaliser.
Le problème est que les résistances d’entrée des récepteurs et émetteurs font que les tensions présentes font faire n’importe quoi au bidule !!!
Je suis allé voir sur quelques posts forumineux et effectivement, ça se plaint pas mal de ce côté là
Donc, je viens de commander des optos sur carte avec bornier et LED de visu. Ça tiendra plus de place, mais pas grave. Y en a !
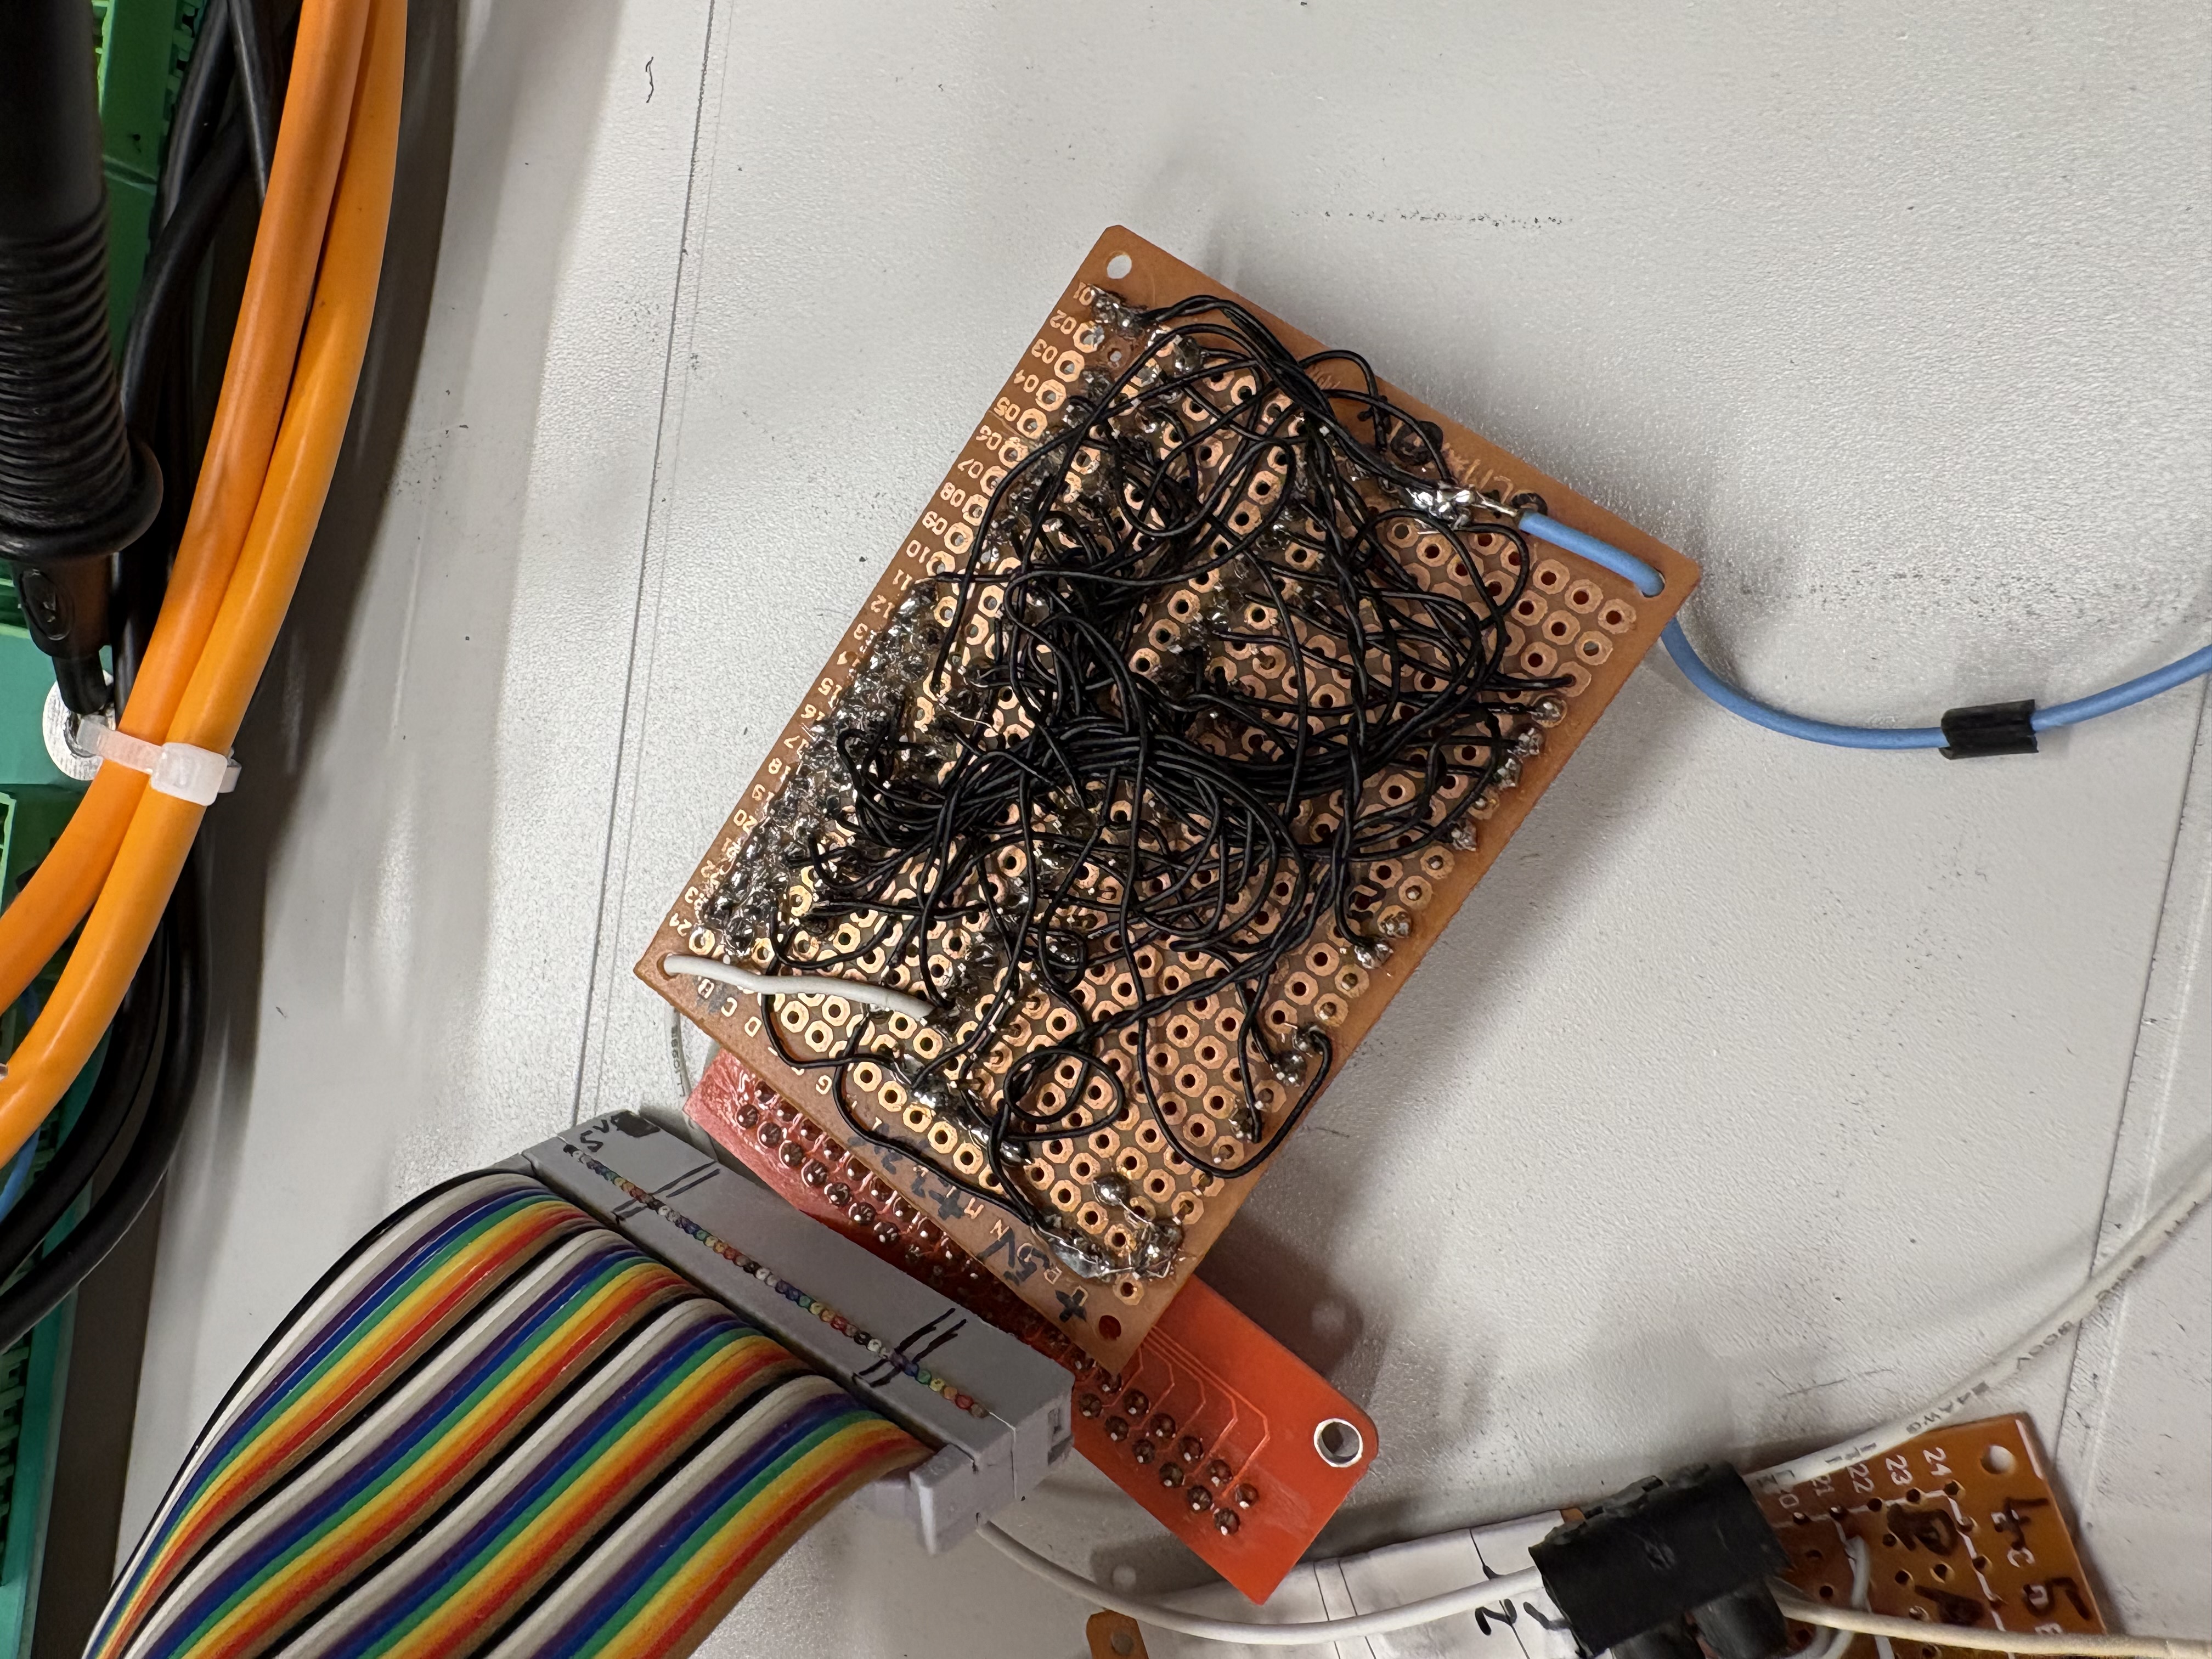
Mais tout est à refaire. J’avais fait une belle carte interface type proto en fil à wraper : à la benne !
Par contre, tout bouge à partir d’un petit programme Arduino . Toutes les infos sont repérées sur les interfaces de la machine : carte regroupant les retours « tour moteur » + fdc et rack de commande puissance moteurs.
Tu as raison Alex !
Cette entrée OE est sans doute en cause et l’explication de la résistance à mettre sur OE est assez nébuleuse pour moi.
J’ai fait 2/3 essais avec :
0V direct : toutes les « sorties » passent à 0
3,3V direct : c’est le grand bazar
Je n’ai pas essayé de mettre 3,3V avec une résistance. Mais je n’y crois pas trop.
Pas mal de témoignages qui confirment que les impédances sont prépondérantes sur le fonctionnement de la bête.
C’est surtout que si vous mettez des sortie de raspberry en direct sans résistance de rappel, fatalement lorsque le signal de sortie du RPI est en niveau ‹ ouvert ›, l’entrée du TXS0108 prendra une valeur « semi aléatoire » (celle de l’état précédent, ou celle de la ligne d’a coté, ou selon le champ magnétique du coin…
OE devrait être à la masse avec une résistance de rappel pour avoir des entrées haute impédance, et chaque entrée doit être ‹ forcée › vers la polarité opposée a ce que sort le Raspberry.
Si tu as du 0 logique ‹ collecteur ouvert › et du 1 logique à +3.3V, alors il faut mettre une pull down.
Si tu as du 0 logique a la masse et du 1 logique ‹ collecteur ouvert ›, alors il faut mettre une pull up.
Je viens de refaire un montage :
VB à 5V
VA à 3,3V
EO à 3,3V
Toutes les autres broches ramenées à 0V à travers 4,7k ou 8,2k ( ça ne change rien!)
Même problème que sur la machine : 5V en entrée de B1 = 2,1V en sortie de A1 au lieu de 3,3V
Pareil en inverse :
3,3V en A1 = 3,1V en B1
Si E0 à 0V : les broches passent à 0V
Ce composant est vraiment incompréhensible !
Essayé aussi de mettre A0 à 3,3V à travers 4,7k =meme résultat
Oui, c’est bizarre.. j’avoue que faire du changement de niveau en bidirectionel, c’est déjà bizarre en soit, mais pour que ça fonctionne, je pense qu’il faut absolument maitriser les deux états logiques de I/O qu’on raccorde (on ne peut pas faire de collecteur ouvert avec ce principe)
@francois : Si je puis me permettre, il me semble que tu attaques gros dès le début. Si le but est d’utiliser LinuxCNC, si j’étais toi, j’utiliserais en prêt l’ancien PC de la CNC avec les ports parallèles. Ça te garantirait au moins que toute la chaine logicielle fonctionne et que les signaux corrects arrivent au 2 ports paralleles. Ca te permettrait de te focaliser sur le fonctionnement de la machine plutôt que sur les resistances.
Sur Linuxcnc je pourrais même t’aider. Sur la partie « je dois mettre une résistance je sais pas ou » mes compétences sont pratiquement nulles.
.
c’est effectivement une très bonne idée
Figure toi que j’avais un ancien Pc sur lequel j’avais installé linuxCNC. Le problème c’est que ce PC est sans doute trop ancien et que lorsque je lance Linux , celui-ci m’insulte copieusement.
Aussi, me suis-je fâché avec lui !
J’ai donc parié sur linuxCNC/RPI qui semble ne pas trop mal fonctionner à part le fait de nécessiter une interface 5V/3V pour dialoguer avec le RPI.
Bon , le problème des interfaces est résolu dans la mesure où j’ai commandé des optocoupleurs.
Mais, ça m’amuse beaucoup de chercher et bricoler autour de l’électronique
Pour l’instant, j’ai fait fonctionner la machine avec GRBL installé sur un Arduino. Ça fonctionne parfaitement !
Je pilote GRBL à partir du PC avec aussi bien Pronterface ( logiciel pour imprimante 3D) qui permet de mettre au point les axes, que machintruc je ne sais plus quoi qui gère les gcodes.
Mon problème actuel est la gestion des fdc limites x y z
Sinon ça marche du feu de dieu cette bécane
Et puis, par les longues journées de canicule, ça me va très bien.
Mais OK pour le vieux PC de l’acolab pour faire mes essais
Je t’ai envoyé les premiers essais de mouvements sur WhatsApp
Effectivement j’ai regardé les video sur whatsapp. C’est super encourageant déjà avec GRBL. Demain je m’assurerai que l’ai un backup de la config avec les ports parallèles juste au cas ou, et on pourra générer une nouvelle machine sur linuxcnc avec 3, 4 ou 5 axes comme tu veux. En s’appuyant sur l’outil de génération de config machine + la config de notre machine qui existe encore, ca ne devrait pas être trop compliqué.
Super !
C’est vrai qu’avec 3 axes on commence à faire du boulot , avec 4 c’est déjà trop fort, mais avec 5… on accède là à l’intouchable !
Il faudra aussi que je me penche sur la « mécanique ». Graissage, chemins de câbles, réglage des FdC ‘limite’ pour optimiser les déplacements, pieds de machine, support de carte électronique, etc.
Tu me diras quand tu iras à l’acolab ?
A plus
Oui, je veux bien regarder avec toi la possibilité de récupérer l’ancien PC et de voir les connexions possibles.
Je t’appelle pour qu’on se mette d’accord sur le programme.
J’ai une réunion à 19h à la mairie demain
Ce serait bien si on pouvait démarrer à 14h30 à l’acolab
De toute façon je t’appelle